SPI
光と構造を、ひとつのストリームに。
空間位相イメージング(Spatial Phase Imaging)は、3Dビジョンのためのフォーマットです。センサーは、物体の表面がどう見えるか、そしてどこにあるかを同時に記録します。そのストリームを読み解くのがFiguraOSです。
センサー
フォーマット
空間位相イメージング
光と構造を、ひとつのストリームで。
キャプチャ
センサー
高解像度の映像と3Dデータを、リアルタイムで。
ソフトウェア
FiguraOS
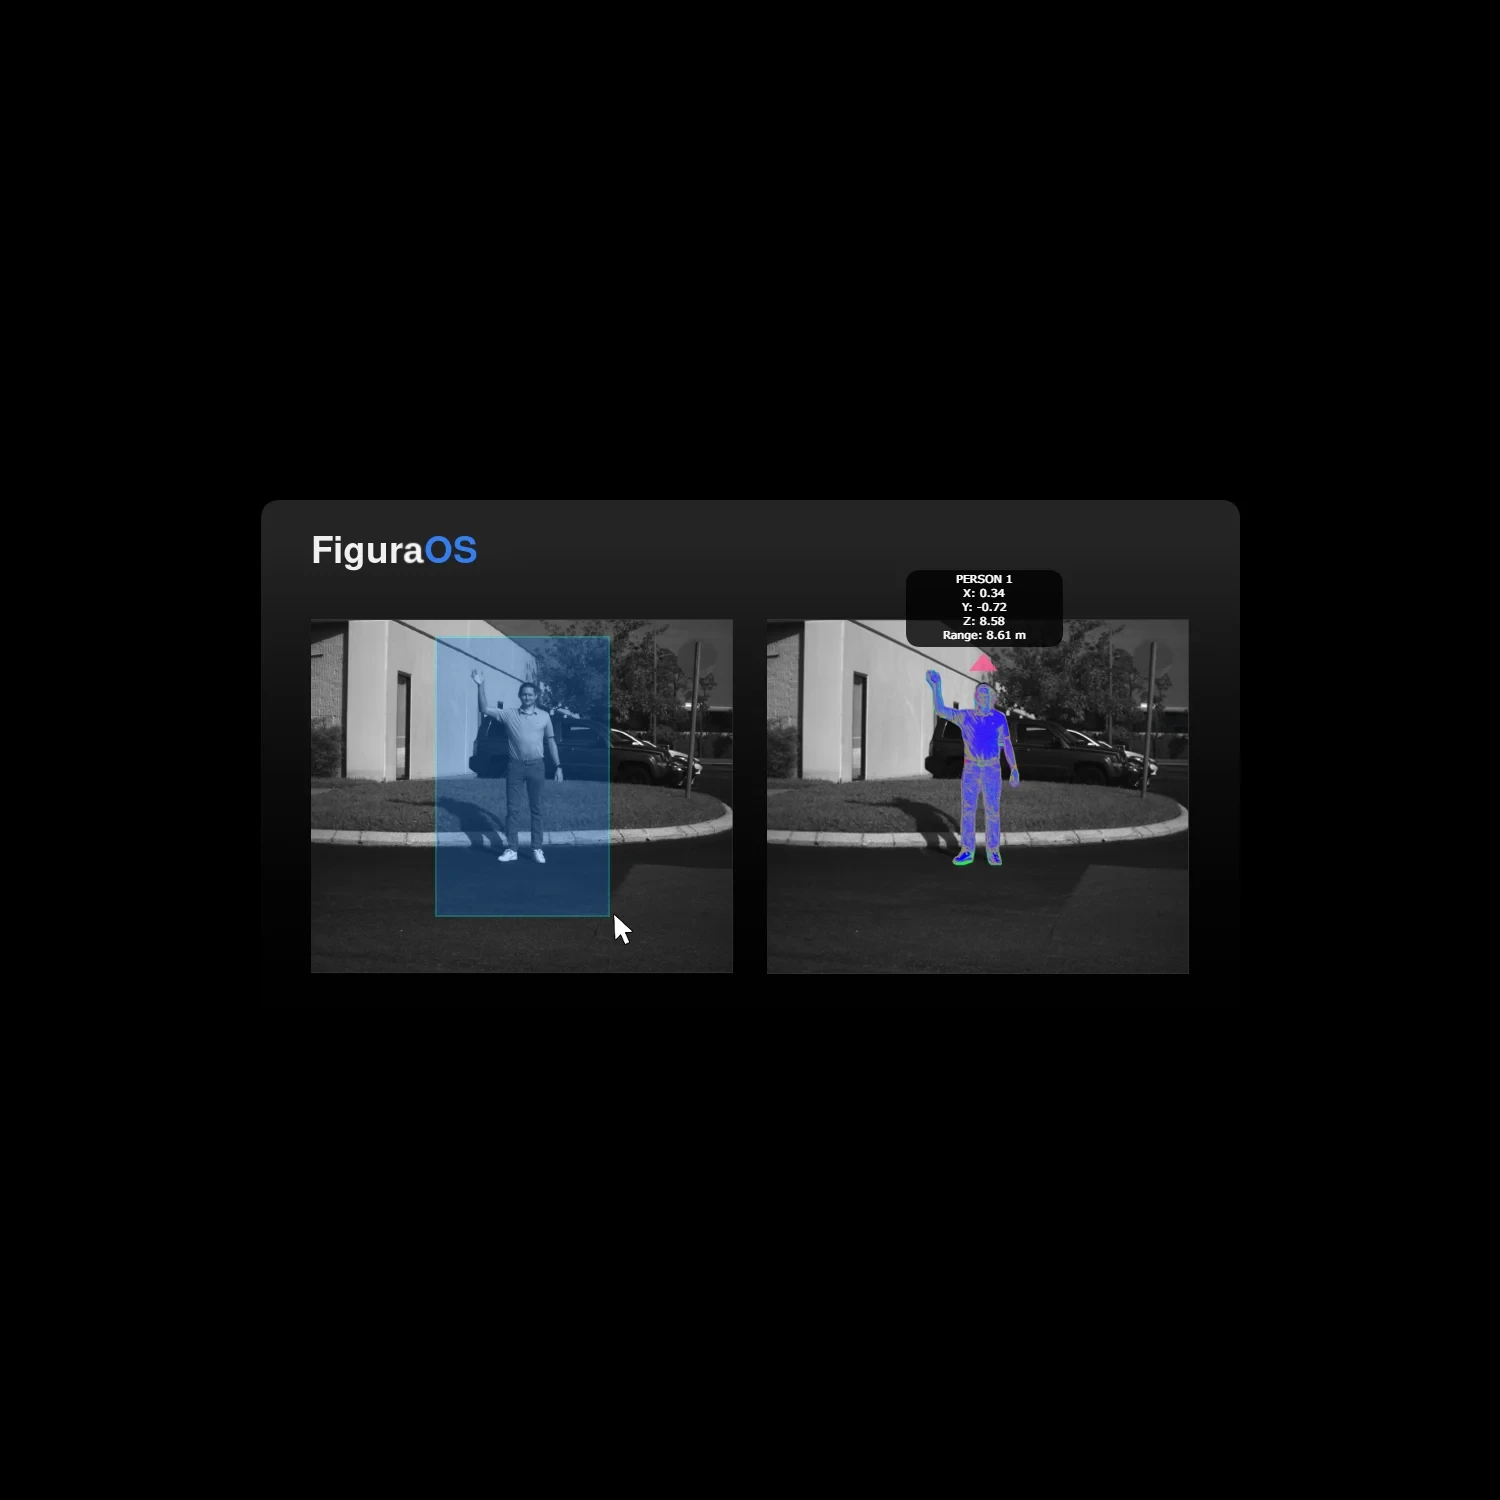
そのストリーム上で、人物・姿勢・形状を認識。
記録
メッシュとサーフェス
対象に届くピクセル。メッシュに重なるテクスチャ。
FiguraOS
形を読み解くソフトウェア。
名前の由来は、ラテン語で「形」を意味するfigura。FiguraOSは、空間位相イメージングのライブストリーム上でビジョンモデルを実行し、人物、姿勢、そしてフレーム内にあるものの形状を捉えます。
3Dデータ
メッシュ、ピクセル、サーフェス。
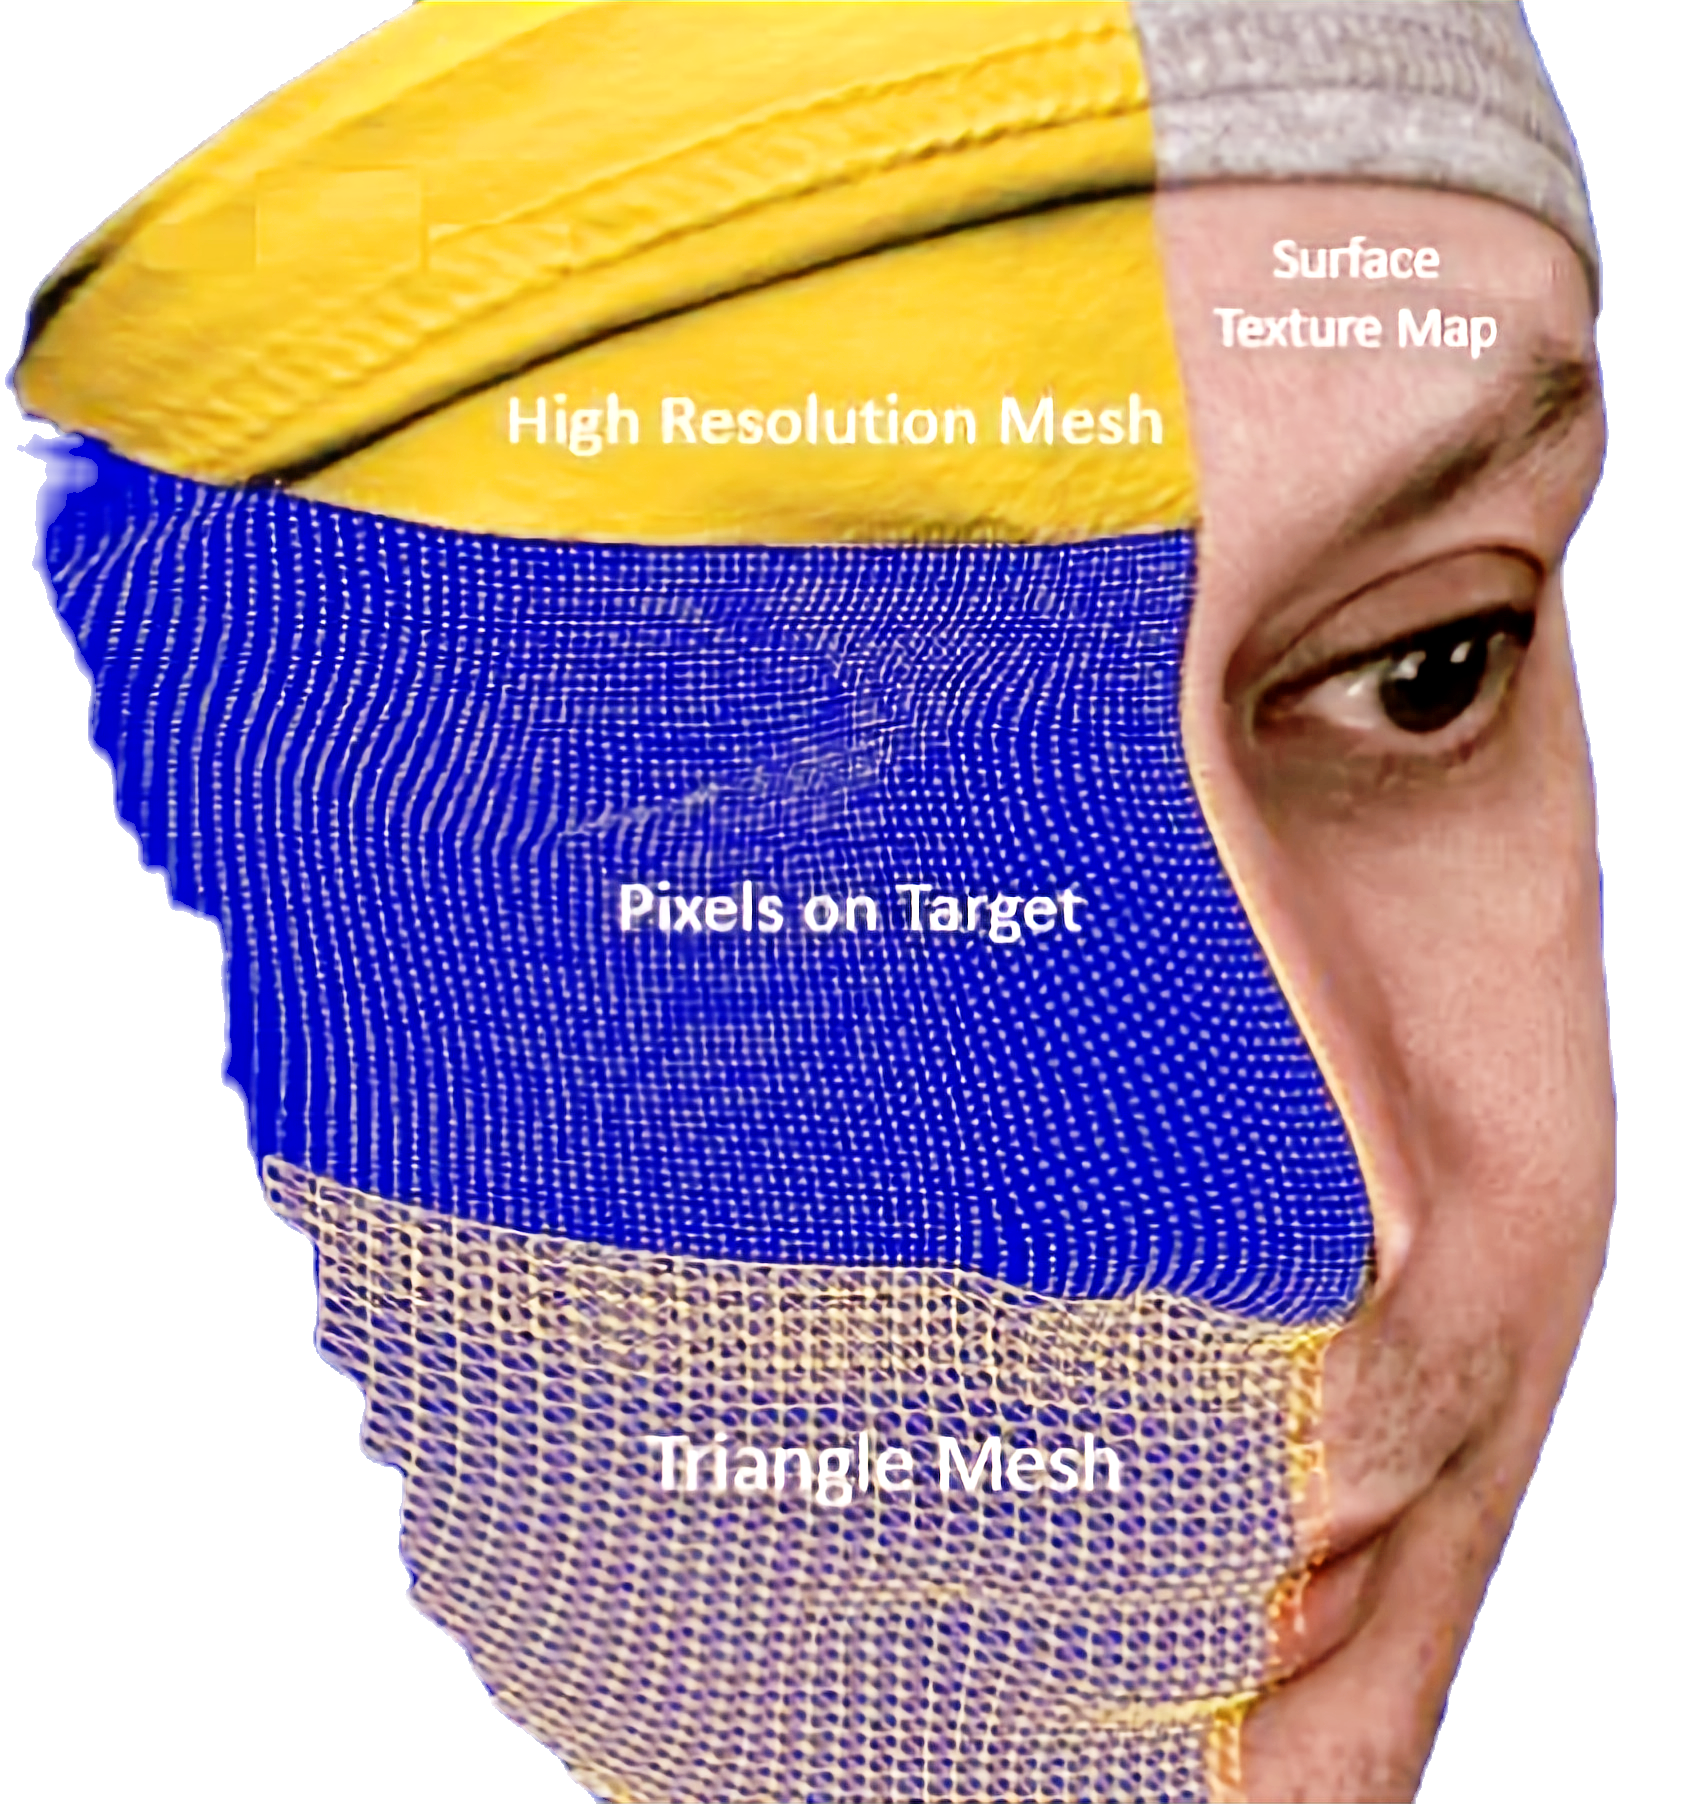
ドラッグで回転 · Ctrl + スクロールでズーム
説明用のサンプルモデルです。MAT Labsのセンサー出力ではありません。
高解像度メッシュ。対象上のピクセル。三角形メッシュ。サーフェステクスチャマップ。
市場
マシンが「見る」ことを求められる現場へ。
MAT Labsは、米国の企業、ならびに米国政府・防衛プログラムに製品を提供しています。
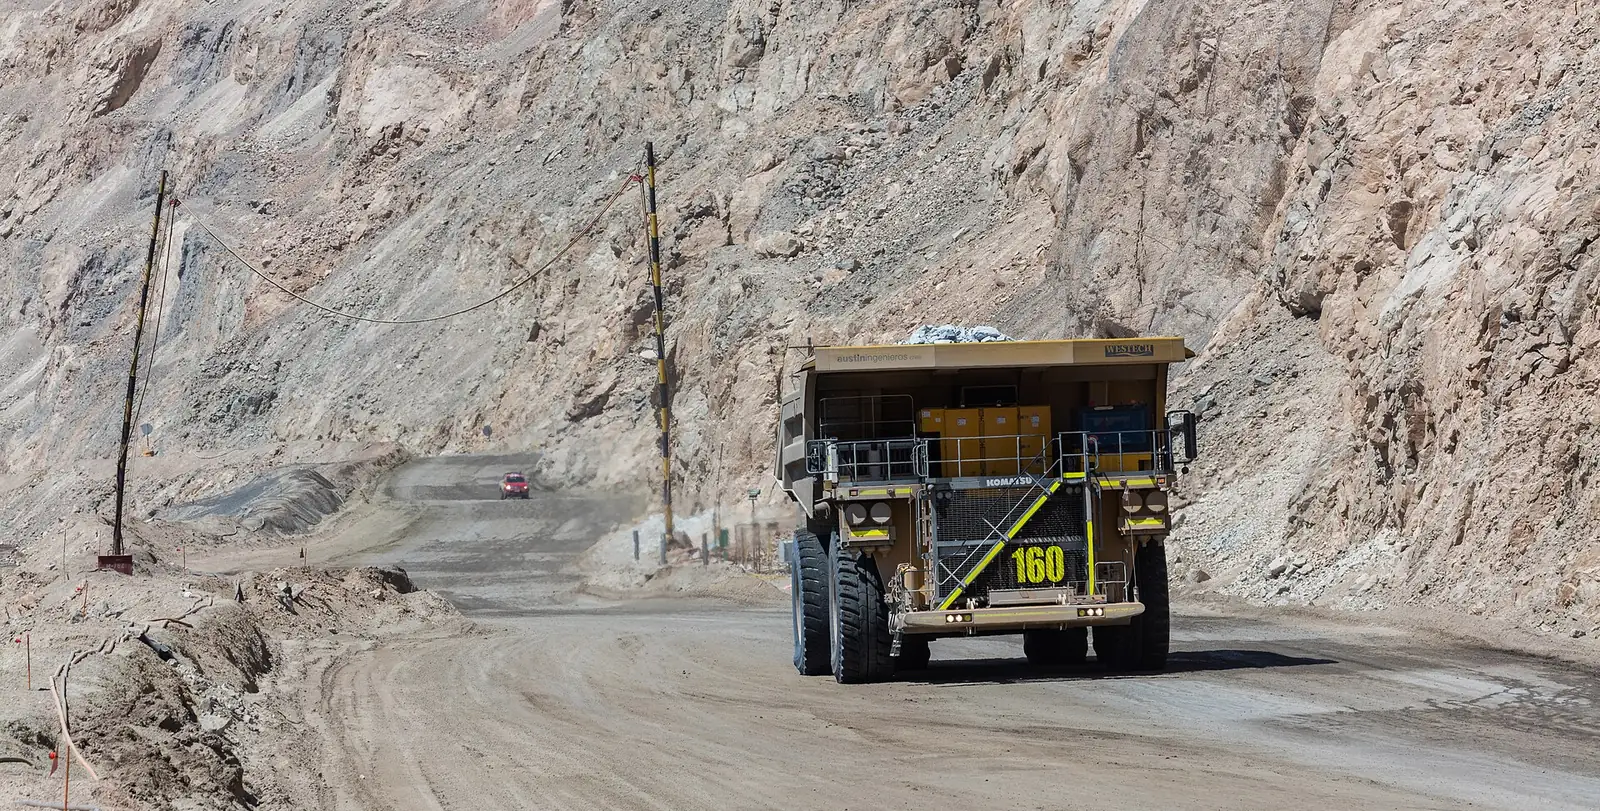
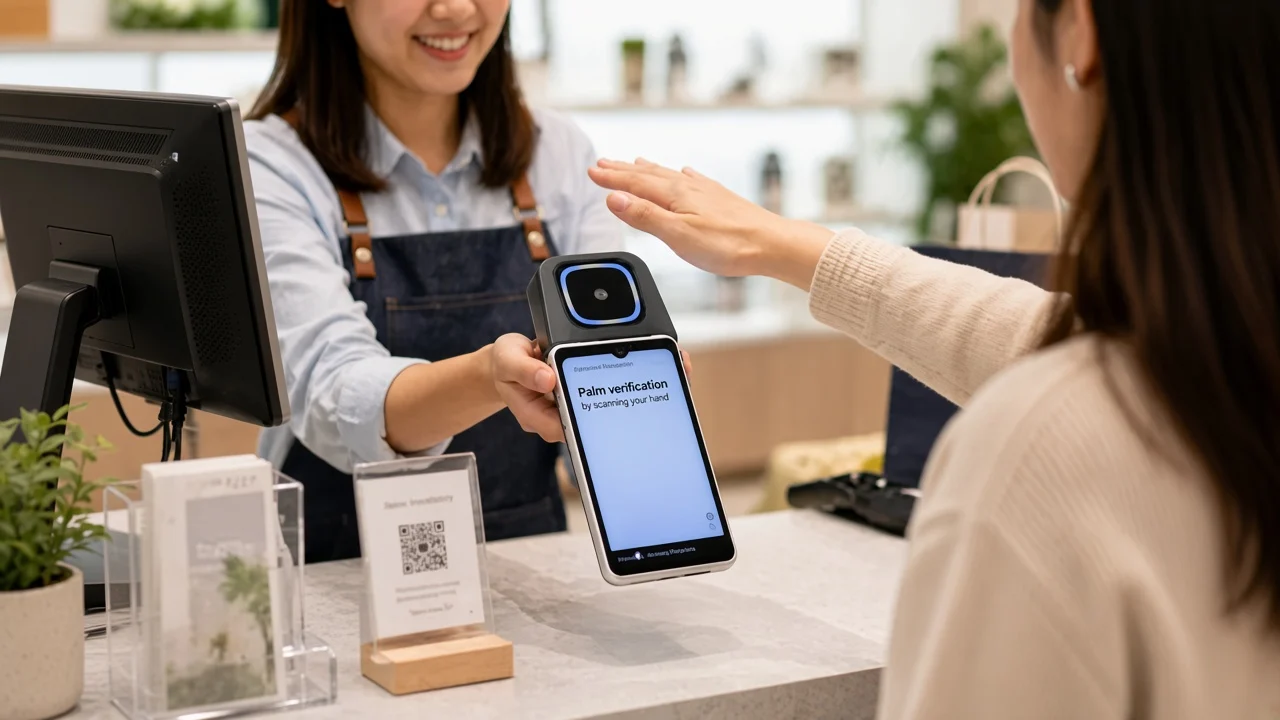
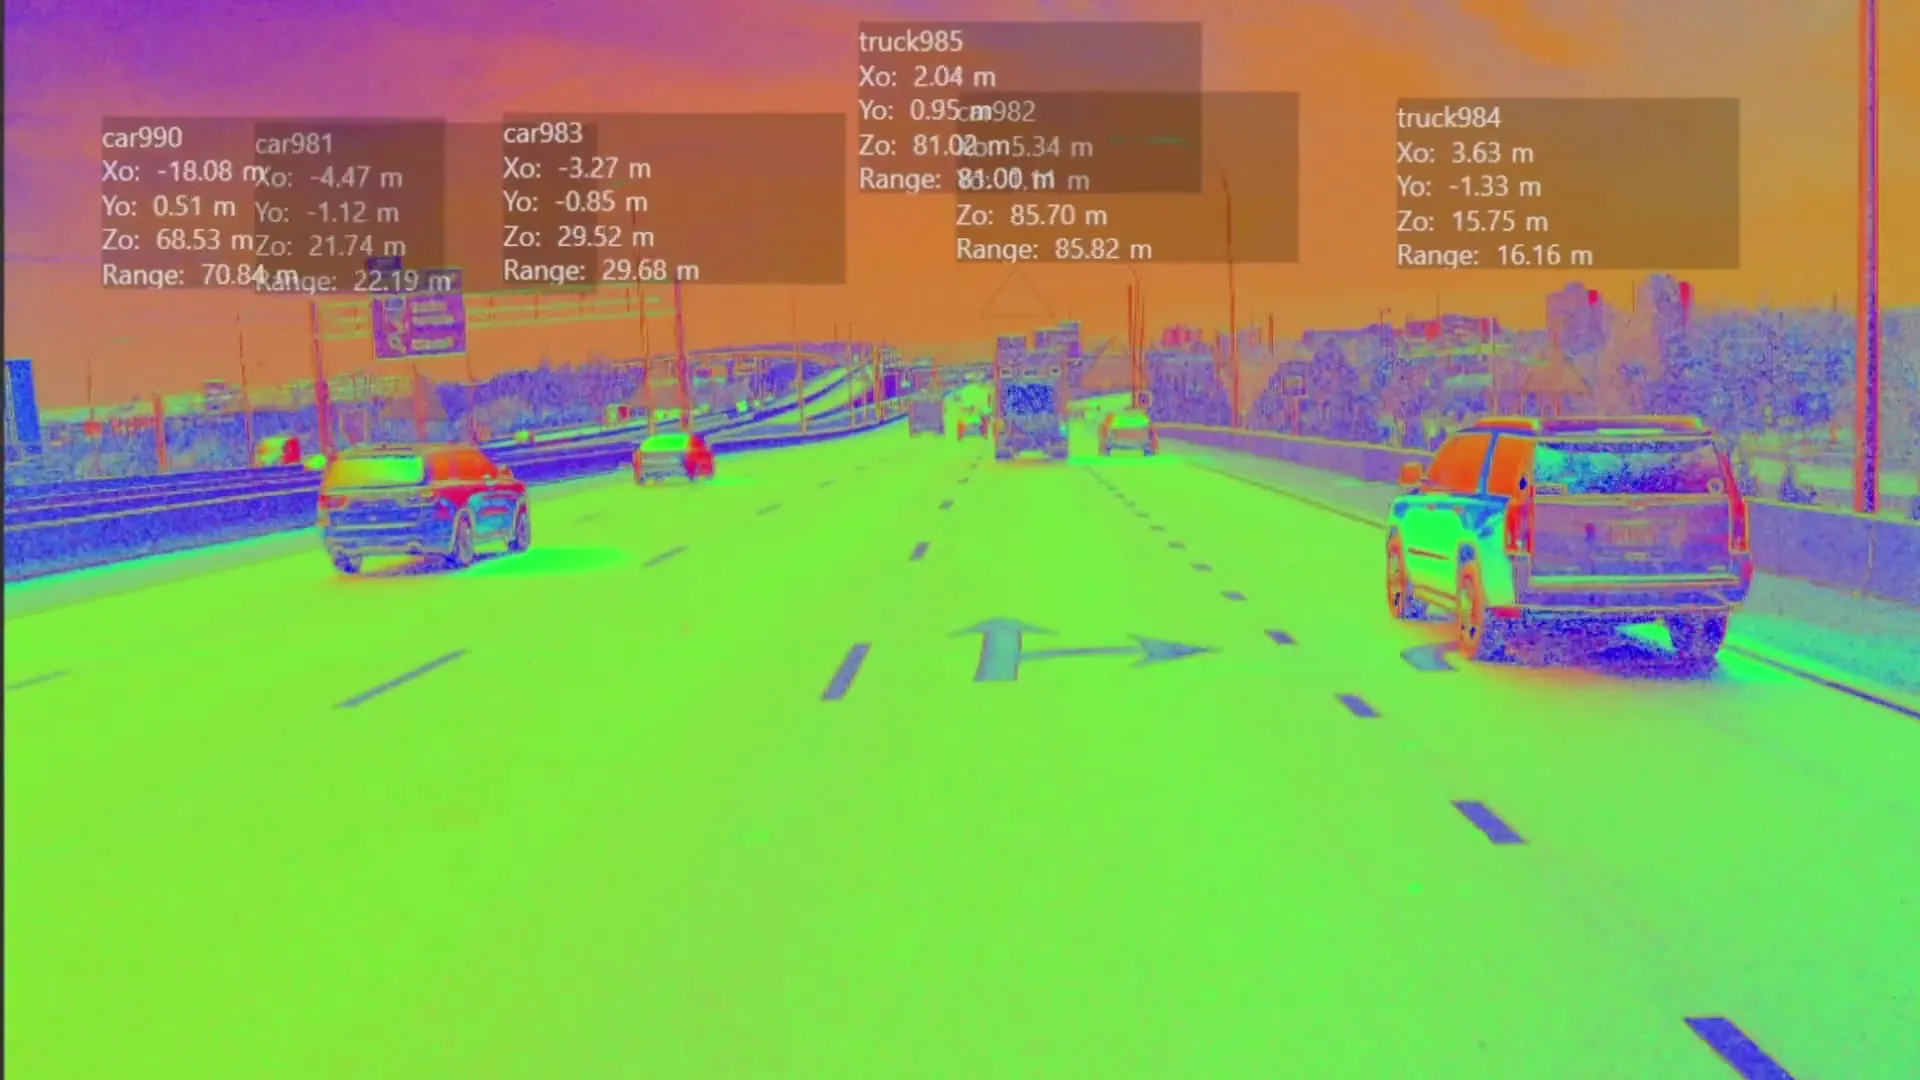
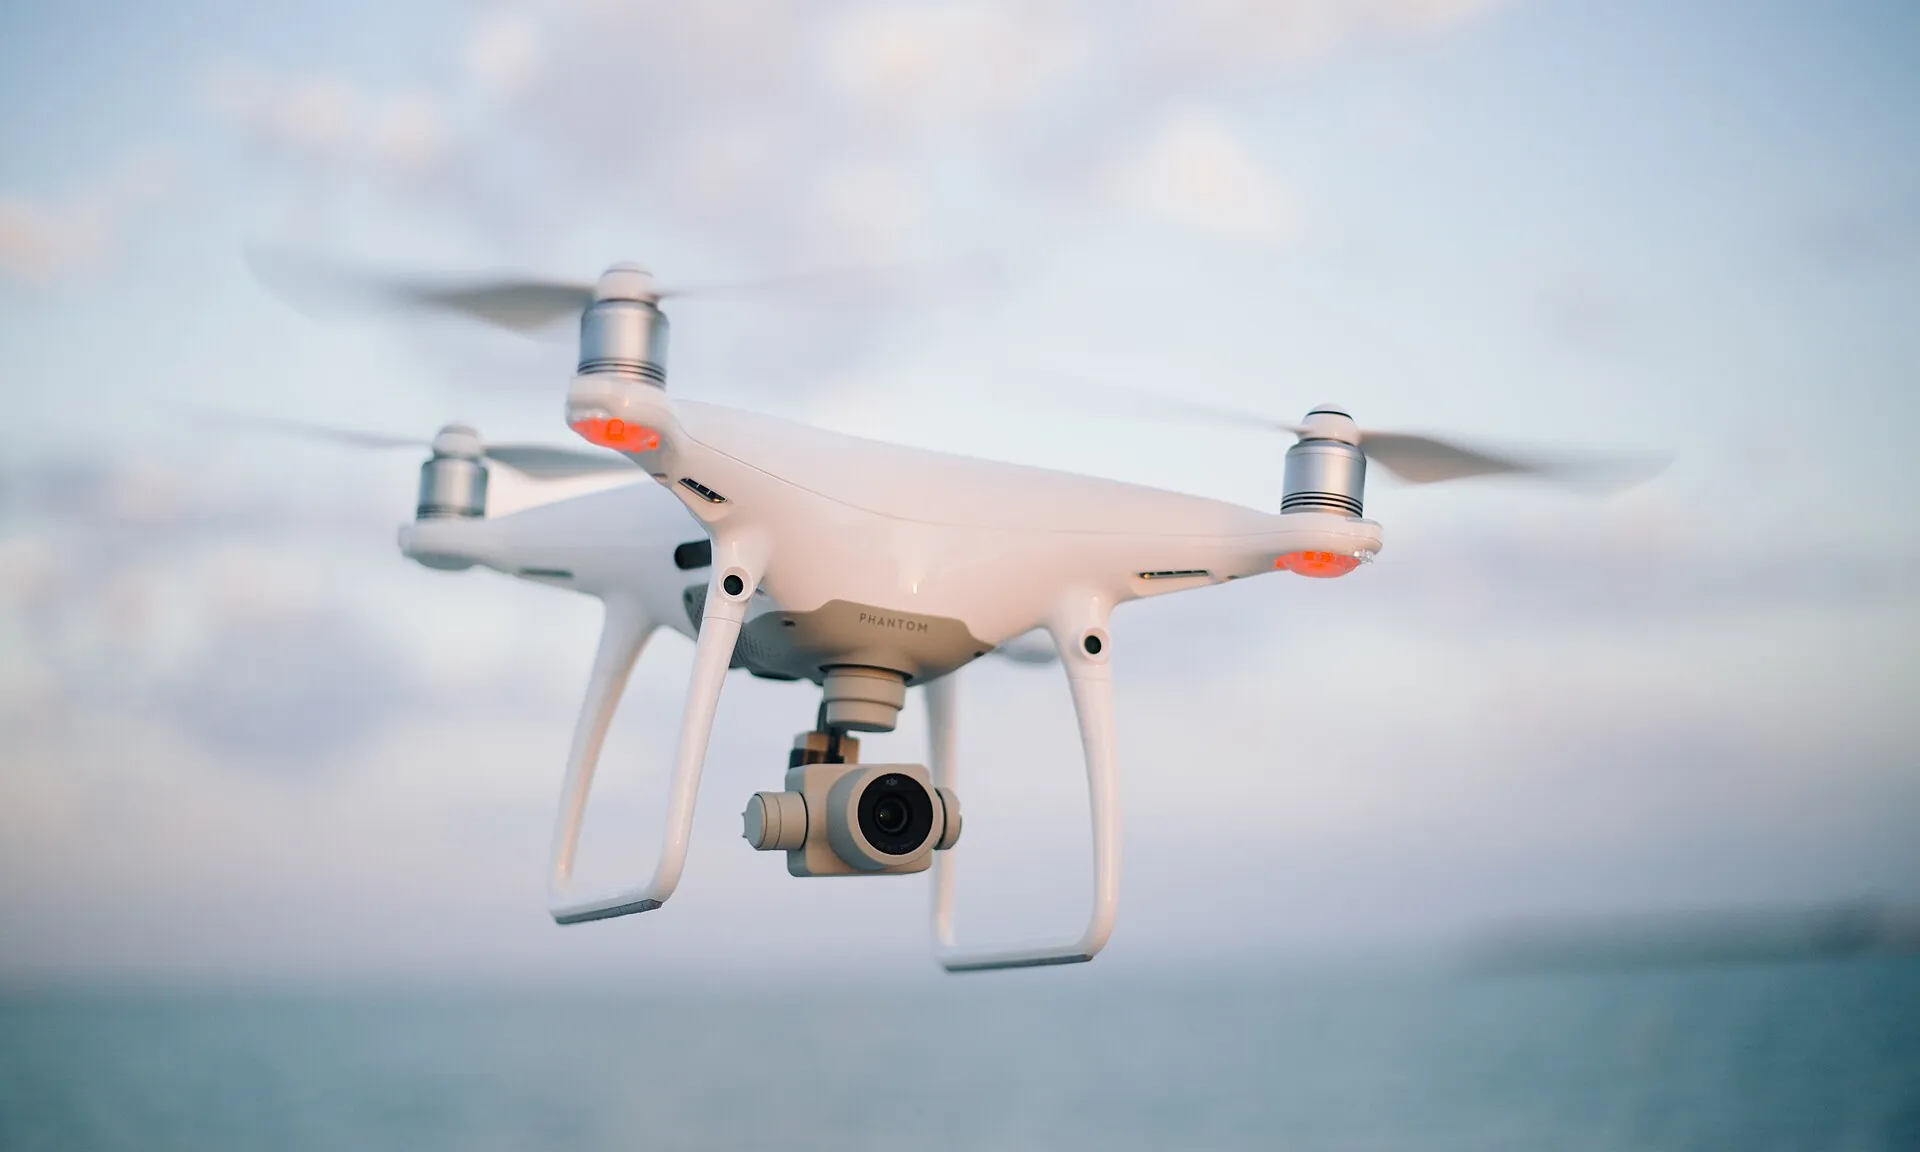
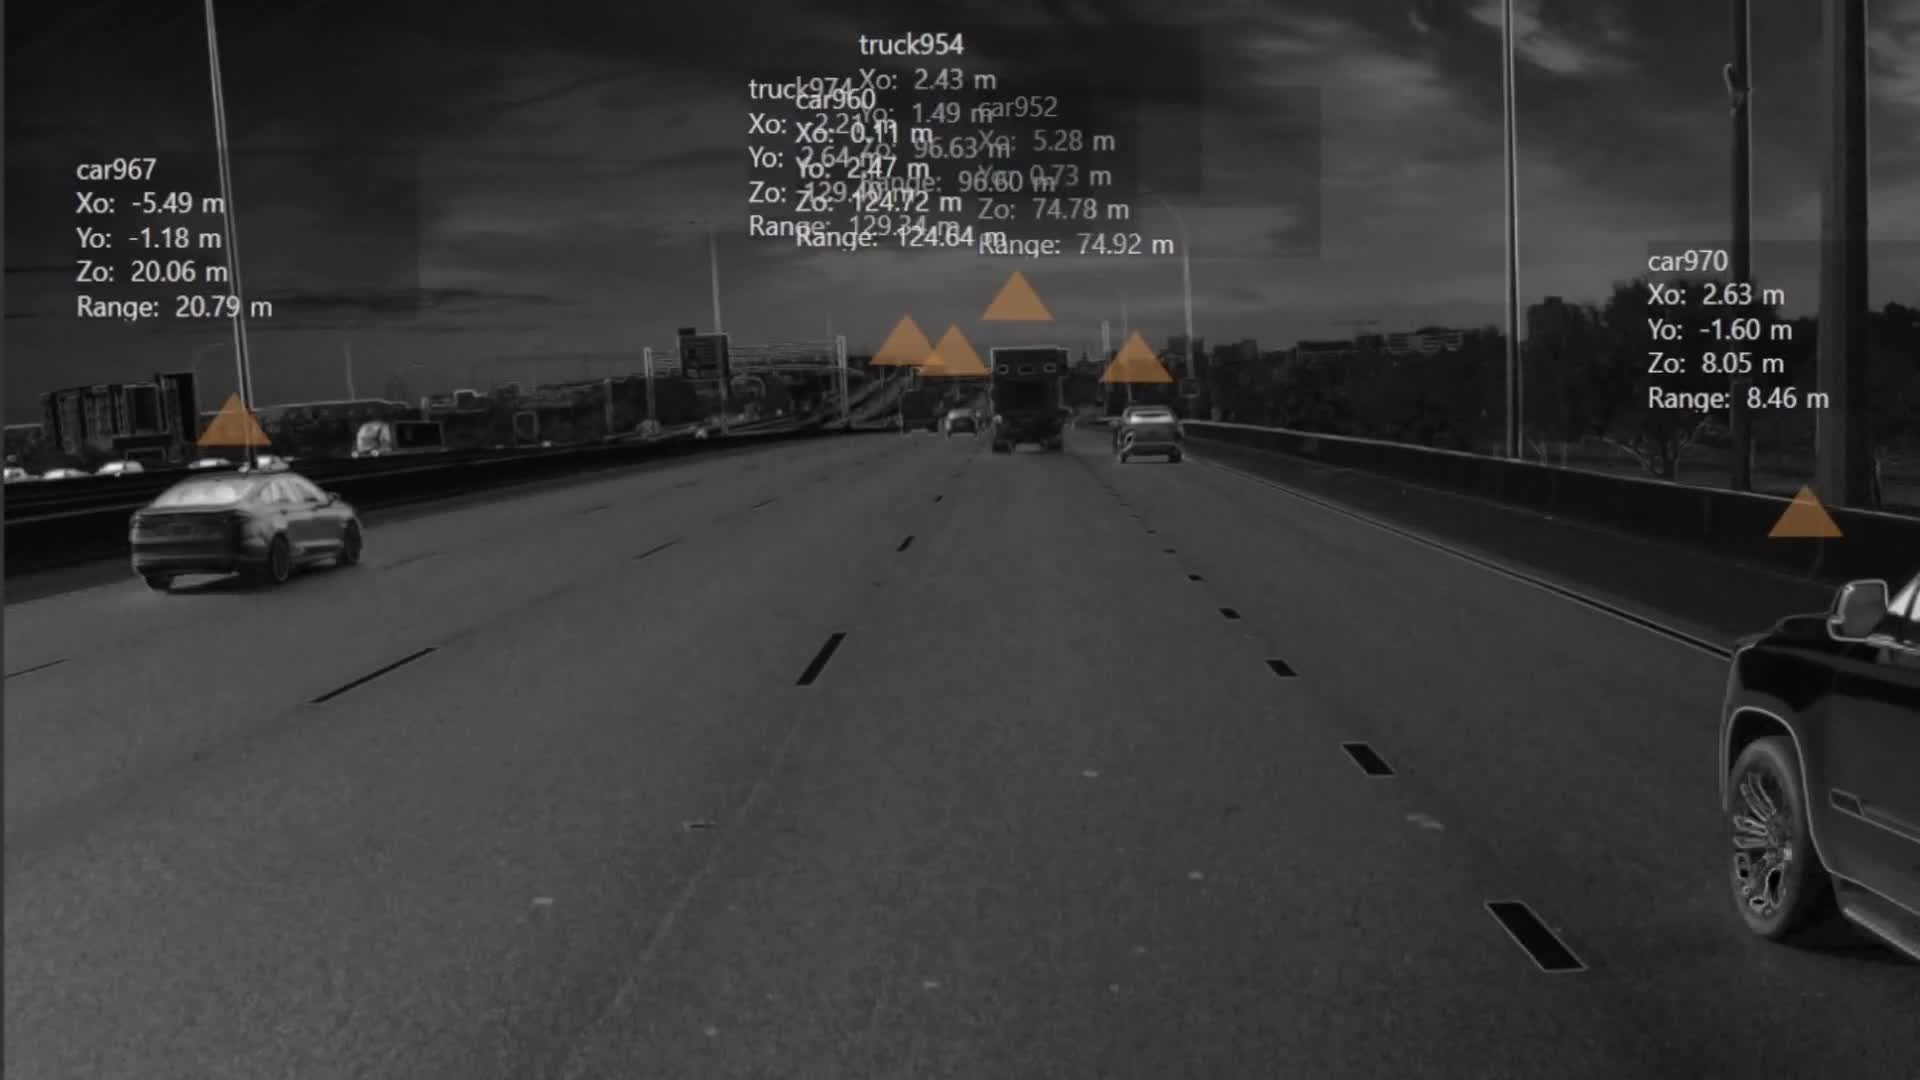
運搬路のためのビジョン。
粉塵、まぶしい光、低照度の中でも、重機の距離と動きを把握。
鉱業の写真:Diego Delso、 CC BY-SA 4.0、Wikimedia Commons経由。
会社概要
μάτι
máti · ギリシャ語で「目」
社名の由来は「目」。
MATの名は、ギリシャ語で「目」を意味するμάτι(máti)に由来します。社名が示すのは、私たちの仕事そのもの。この時代のマシンにとって、人間の目に最も近いものをつくることです。
μάτι
目。社名の由来となった言葉です。
Figura
ラテン語で「形」を意味するfiguraから。FiguraOSは、目が形を読み解くための仕組みです。
Vision ex Machina
マシンから生まれる視覚。「デウス・エクス・マキナ」をもじった言葉です。外から何かが降りてくるのではなく、マシン自身が視覚を生み出します。
機能
ストリームが運ぶもの。
- 01
人物検出
シーン内の人物を、ライブフレーム上でマーキング。
- 02
姿勢トラッキング
身体にスケルトンを重ね、動きに合わせて更新。
- 03
顔と身体のメッシュ
平面的な輪郭ではなく、人物の高解像度ジオメトリ。
- 04
対象上のピクセル
被写体に当たる画像サンプル。
- 05
サーフェステクスチャ
メッシュに位置合わせされた表面のテクスチャマップ。
- 06
ライブストリーム
キャプチャとモデルが同じクロックで動作。フレームを保存してから後で読み込むことはありません。
仕様
記録内容。
| 項目 | 内容 |
|---|---|
| フォーマット | 空間位相イメージング |
| センサー | 3Dと映像、リアルタイム |
| ソフトウェア | FiguraOS |
| 人物 | 検出と姿勢 |
| メッシュ | 顔と身体 |
| サーフェス | テクスチャマップ |
| ピクセル | 対象上 |
| タイミング | リアルタイム |
| 数値 | プログラムごとに提示 |
お問い合わせ
デモのご依頼。
対象となるシステムと、そのシステムが何を見る必要があるかをお知らせください。ご依頼は担当チームに直接届きます。
Vision ex Machina
マシンから生まれる視覚。